|
商品の詳細:
|
| 原理: | 磁束漏洩検知(MFL) | システム構成: | プローブ機器、プローブ駆動装置、ドリルパイプ昇降トロリー、電源ボックス、コンピュータ、キャプチャカード |
|---|---|---|---|
| ハイライト: | 工業用磁束漏れ試験機,ドリルパイプ検査装置,オイルフィールドパイプライン非破壊検査検出器 |
||
HMTD 工業用移動式磁束漏れ探傷機 全範囲ドリルパイプ検査装置 高精度油田パイプライン非破壊検査探傷器
掘削管を使用前に検査しない場合、損傷の程度を把握できず、品質を保証できません。掘削プロセス中に穿孔、亀裂などの事故を引き起こし、掘削生産に巨額の経済的損失をもたらす可能性があります。掘削管非破壊検査技術は、掘削管の欠陥を検出するための実用的かつ効果的な方法です。掘削管の腐食欠陥をタイムリーに検出し、制御できます。わが国の油田で使用される掘削管の非破壊検査を強化することは、掘削管の使用信頼性を向上させ、掘削エンジニアリングコストを削減し、経済効率を向上させ、わが国の石油戦略の発展を促進するための重要な方法です。
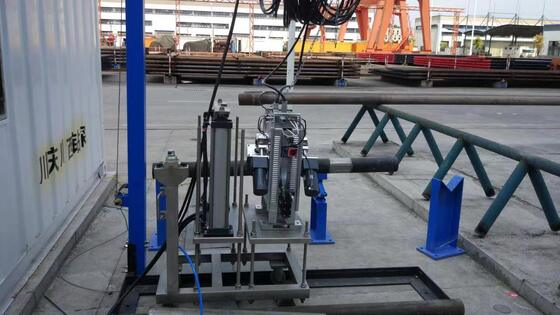
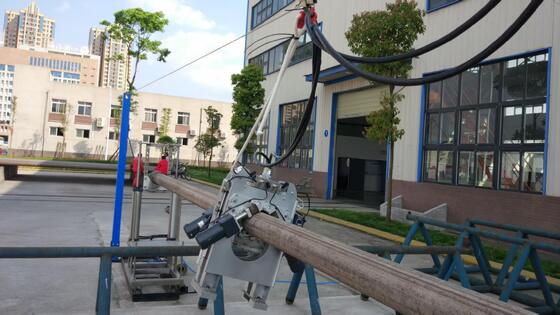
仕様の異なる掘削管のマイクロブラインドエリアを検出するために、移動式フィールド掘削管マイクロブラインドエリア検出システムが使用され、掘削管の品質と安全性を監視します。システムは、プローブ装置、プローブ駆動装置、掘削管リフティングトロリー、電源ボックス、コンピューター、キャプチャカードで構成されています。現場での掘削管検査プロセスは次のとおりです。掘削管が検査エリアに入ると、ウォーキングリフトカートがプローブ装置を掘削管検査ロッド本体に置き、掘削ロッドを持ち上げ、プローブ装置がプローブ駆動装置の駆動下で掘削ロッドに沿って自動的にスキャンして欠陥検出を行います。掘削管の欠陥検出ステータスは、信号線を通じてコンピューターに送信され、分析および処理ソフトウェアによって分析されてテストレポートが作成されます。欠陥検出が完了すると、トロリーが下降し、掘削管が下降し、トロリーが後退してプローブが掘削管からスライドして離れることができます。検出された領域。その特徴は、コンパクトな構造、小型、軽量、移動と組み立てが容易、検出スペースが小さい、工場内外で使用可能、シンプルで標準化された検出プロセス、高速検出速度、および小さな検出ブラインドエリアです。超音波などの小型検査装置の移動性と柔軟性を備えながら、大規模固定検査装置の速度と効率を備えています。現在の掘削管検査装置の大きな検出ブラインドエリア、装置の体積が大きい、価格が高い、メンテナンスが難しい、移動と組み立てが難しい、使用時のスペースが大きい、特別なワークショップが必要、大きな検出ブラインドエリア、および重労働の強度という問題を解決します。国内のギャップを埋めるための問題。
欠陥検出システムは、主に3つの部分で構成されています。移動式検出プローブ、移動式コンソール、コンピューター信号処理システム。
|
3.1 移動式検出ホスト 移動式検出プローブは、磁化器、欠陥検出センサー、クローラー装置、信号前処理装置で構成されています。 |
3.1.1 磁化器 磁化電源の励磁下で、掘削管の長手方向と平行な磁場を生成します。検出中、磁場は磁化器を通過する鋼管を磁化し、鋼管内に十分な強度の誘導磁場を形成し、磁束漏れ検出の実現可能性の基礎を提供します。
3.1.2 クローラー装置 駆動機構は、2つのDC減速モーターとローラーで構成されています。モーターの動力はカップリングを介して駆動輪に伝達され、クローラーを掘削管上で往復させて検出を完了させます。
3.1.3 欠陥検出センサー 検出センサーのコアコンポーネントであり、検出信号効果の品質を直接決定し、信号抽出のソースです。異なる外径の掘削ロッドに応じて異なるプローブグループが選択され、検査中にプローブ表面と掘削ロッドが常に良好な接触を維持することを保証し、良好な検査効果を得ます。
3.1.4 信号前処理装置 その主な機能は、プローブから出力される検出信号を歪みなく増幅およびフィルタリングし、検出信号の信号対雑音比と耐干渉能力を向上させることです。信号処理技術は、テスト装置全体のパフォーマンスと磁気非破壊検査装置の技術指標を決定します。 |
|
3.2 移動式コンソールとコンピューター信号処理システム |
電気制御システムは、移動式検出プローブの移動モード、磁化器のオン/オフ、検出信号の収集を制御することにより、検出プロセス全体を実現するコアユニットです。移動式コンソール 移動式コンソールは、主に電気制御システム、励磁電源、モーター駆動電源、電圧安定器で構成されています(図3.3を参照)。
電気制御システムは、移動式検出プローブの移動モード、磁化器のオン/オフ、検出信号の収集を制御することにより、検出プロセス全体を実現するコアユニットです。3.4. |
| 検査プロセス(1) テスト対象の掘削ロッドがサポートフレーム上の検査エリアに転がると、検査担当者は油圧リフト機構が掘削ロッドの両端を持ち上げて接触できるまで補助検査トロリーを移動させ、同時にセルフドライブプローブがトロリーと一緒に移動して掘削ロッドにセットされます。 |
(2) トロリー上の油圧リフト機構が掘削ロッドを持ち上げ、プローブが掘削ロッドサポートフレームを越えて掘削ロッド上を這い、スキャンを完了します。 (3) リフト機構が下降し、掘削ロッドがサポートフレームに置かれ、同時に検査プローブがトロリーのサポートプラットフォームに落下します。 (4) 検査担当者がトロリーを取り外し、プローブが掘削ロッドの端を通過して掘削ロッドを取り外せるようにします。 (5) テスト対象の掘削ロッドを開いて移動させ、次にテストされる次の掘削管に移動させます。 3.システム検出の原理 |
システムは、磁束漏れ検出(MFL)の原理を使用して、掘削管の欠陥(亀裂、穴、摩耗など)を検出します。MFL検出の基本原理は、強磁性材料の高い透磁率に基づいています。検出原理は、以下の図(1)に示されています。腐食または外力によって引き起こされる欠陥における掘削管の透磁率は、掘削管よりもはるかに小さいです。外部磁場の作用下で磁化されます。掘削管に欠陥がない場合、磁束(磁力線として抽象化)のほとんどは掘削管を通過します。このとき、磁束(磁力線として抽象化)は均一に分布しています。掘削管に欠陥がある場合、磁束(磁力線)は曲がり、磁束の一部(磁場)が掘削管の表面から漏れ出します。磁気感応コンポーネントが検出に使用されます。これらの磁場の歪みは、パイプロッドなどの磁気導電性コンポーネントの欠陥に関する情報を取得できます。
![]()
![]()
![]()
コンタクトパーソン: Ms. Shifen Yuan
電話番号: 8610 82921131,8618610328618
ファックス: 86-10-82916893